
244 lines
11 KiB
Markdown
244 lines
11 KiB
Markdown
---
|
||
tags:
|
||
- Go
|
||
- golang
|
||
- channel
|
||
- 面试题
|
||
- channel面试题
|
||
---
|
||
|
||
# Channel面试题
|
||
|
||
## 1. 什么是CSP?
|
||
|
||
CSP(Communicating Sequential Processes,通信顺序进程)并发编程模型,它的核心思想是:通过通信共享内存,而不是通过共享内存来通信。Go 语言的Goroutine 和 Channel机制,就是 CSP 的经典实现,具有以下特点:
|
||
|
||
1. 避免共享内存:协程(Goroutine)不直接修改变量,而是通过 Channel 通信
|
||
|
||
2. 天然同步:Channel 的发送/接收自带同步机制,无需手动加锁
|
||
|
||
3. 易于组合:Channel 可以嵌套使用,构建复杂并发模式(如管道、超时控制)
|
||
|
||
## 2. Channel的底层实现原理是怎样的?
|
||
|
||
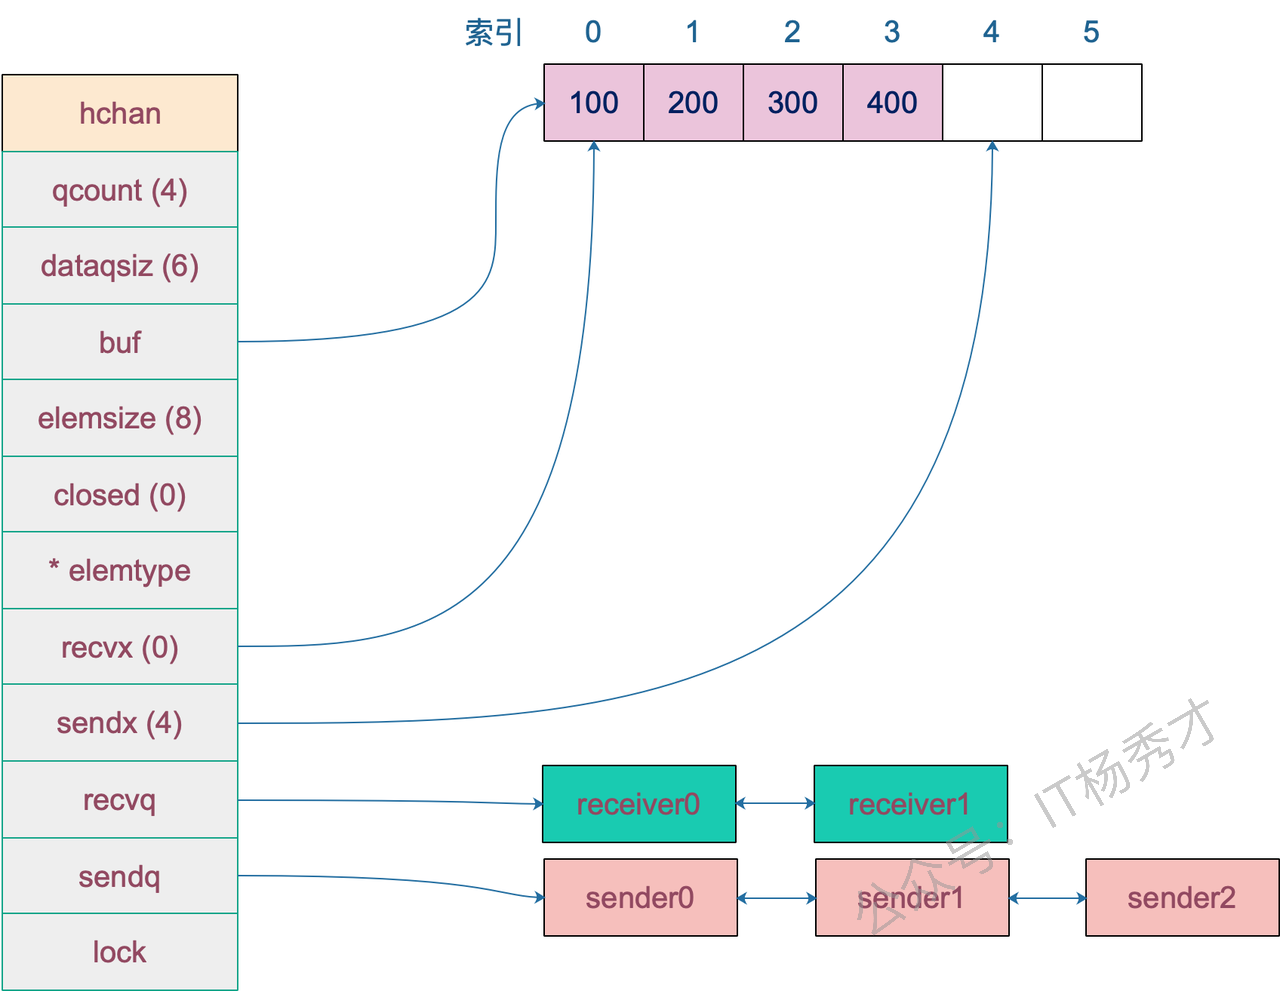
Channel的底层是一个名为`hchan`的结构体,核心包含几个关键组件:
|
||
|
||
**环形缓冲区:**有缓冲channel内部维护一个固定大小的环形队列,用`buf`指针指向缓冲区,`sendx`和`recvx`分别记录发送和接收的位置索引。这样设计能高效利用内存,避免数据搬移。
|
||
|
||
**两个等待队列`sendq和recvq`:**用来管理阻塞的goroutine。`sendq`存储因channel满而阻塞的发送者,`recvq`存储因channel空而阻塞的接收者。这些队列用双向链表实现,当条件满足时会唤醒对应的goroutine。
|
||
|
||
**互斥锁:**`hchan`内部有个mutex,所有的发送、接收操作都需要先获取锁,用来保证并发安全。虽然看起来可能影响性能,但Go的调度器做了优化,大多数情况下锁竞争并不激烈。
|
||
|
||
分析:
|
||
|
||
hchan定义如下:
|
||
|
||
```go
|
||
type hchan struct {
|
||
// chan 里元素数量
|
||
qcount uint
|
||
// chan 底层循环数组的长度
|
||
dataqsiz uint
|
||
// 指向底层循环数组的指针
|
||
// 只针对有缓冲的 channel
|
||
buf unsafe.Pointer
|
||
// chan 中元素大小
|
||
elemsize uint16
|
||
// chan 是否被关闭的标志
|
||
closed uint32
|
||
// chan 中元素类型
|
||
elemtype *_type // element type
|
||
// 已发送元素在循环数组中的索引
|
||
sendx uint // send index
|
||
// 已接收元素在循环数组中的索引
|
||
recvx uint // receive index
|
||
// 等待接收的 goroutine 队列
|
||
recvq waitq // list of recv waiters
|
||
// 等待发送的 goroutine 队列
|
||
sendq waitq // list of send waiters
|
||
|
||
// 保护 hchan 中所有字段
|
||
lock mutex
|
||
}
|
||
```
|
||
|
||
|
||
|
||
## 3. 向channel发送数据的过程是怎样的?
|
||
|
||
向channel发送数据的整个过程都会在mutex保护下进行,保证并发安全。会经历几个关键步骤:
|
||
|
||
1. **首先是检查是否有等待的接收者**。如果`recvq`队列不为空,说明有goroutine在等待接收数据,这时会直接把数据传递给等待的接收者,跳过缓冲区,这是最高效的路径。同时会唤醒对应的goroutine继续执行。
|
||
|
||
2. **如果没有等待接收者,就尝试写入缓冲区**。检查缓冲区是否还有空间,如果`qcount < dataqsiz`,就把数据复制到`buf[sendx]`位置,然后更新`sendx`索引和`qcount`计数。这是无缓冲或缓冲区未满时的正常流径。
|
||
|
||
3. **当缓冲区满了就需要阻塞等待**。创建一个`sudog`结构体包装当前goroutine和要发送的数据,加入到`sendq`等待队列中,然后调用`gopark`让当前goroutine进入阻塞状态,让出CPU给其他goroutine。
|
||
|
||
**被唤醒后继续执行**。当有接收者从channel读取数据后,会从`sendq`中唤醒一个等待的发送者,被唤醒的goroutine会完成数据发送并继续执行。
|
||
|
||
**还有个特殊情况是向已关闭的channel发送数据会直接panic**。这是Go语言的设计原则,防止向已关闭的通道写入数据。
|
||
|
||
**分析:**
|
||
|
||
```go
|
||
package main
|
||
|
||
import (
|
||
"fmt"
|
||
"time"
|
||
)
|
||
|
||
func goroutineA(a <-chan int) {
|
||
val := <-a
|
||
fmt.Println("goroutine A received data: ", val)
|
||
return
|
||
}
|
||
|
||
func goroutineB(b <-chan int) {
|
||
val := <-b
|
||
fmt.Println("goroutine B received data: ", val)
|
||
return
|
||
}
|
||
|
||
func main() {
|
||
ch := make(chan int)
|
||
go goroutineA(ch)
|
||
go goroutineB(ch)
|
||
ch <- 3
|
||
time.Sleep(time.Second)
|
||
|
||
ch1 := make(chan struct{})
|
||
}
|
||
```
|
||
|
||
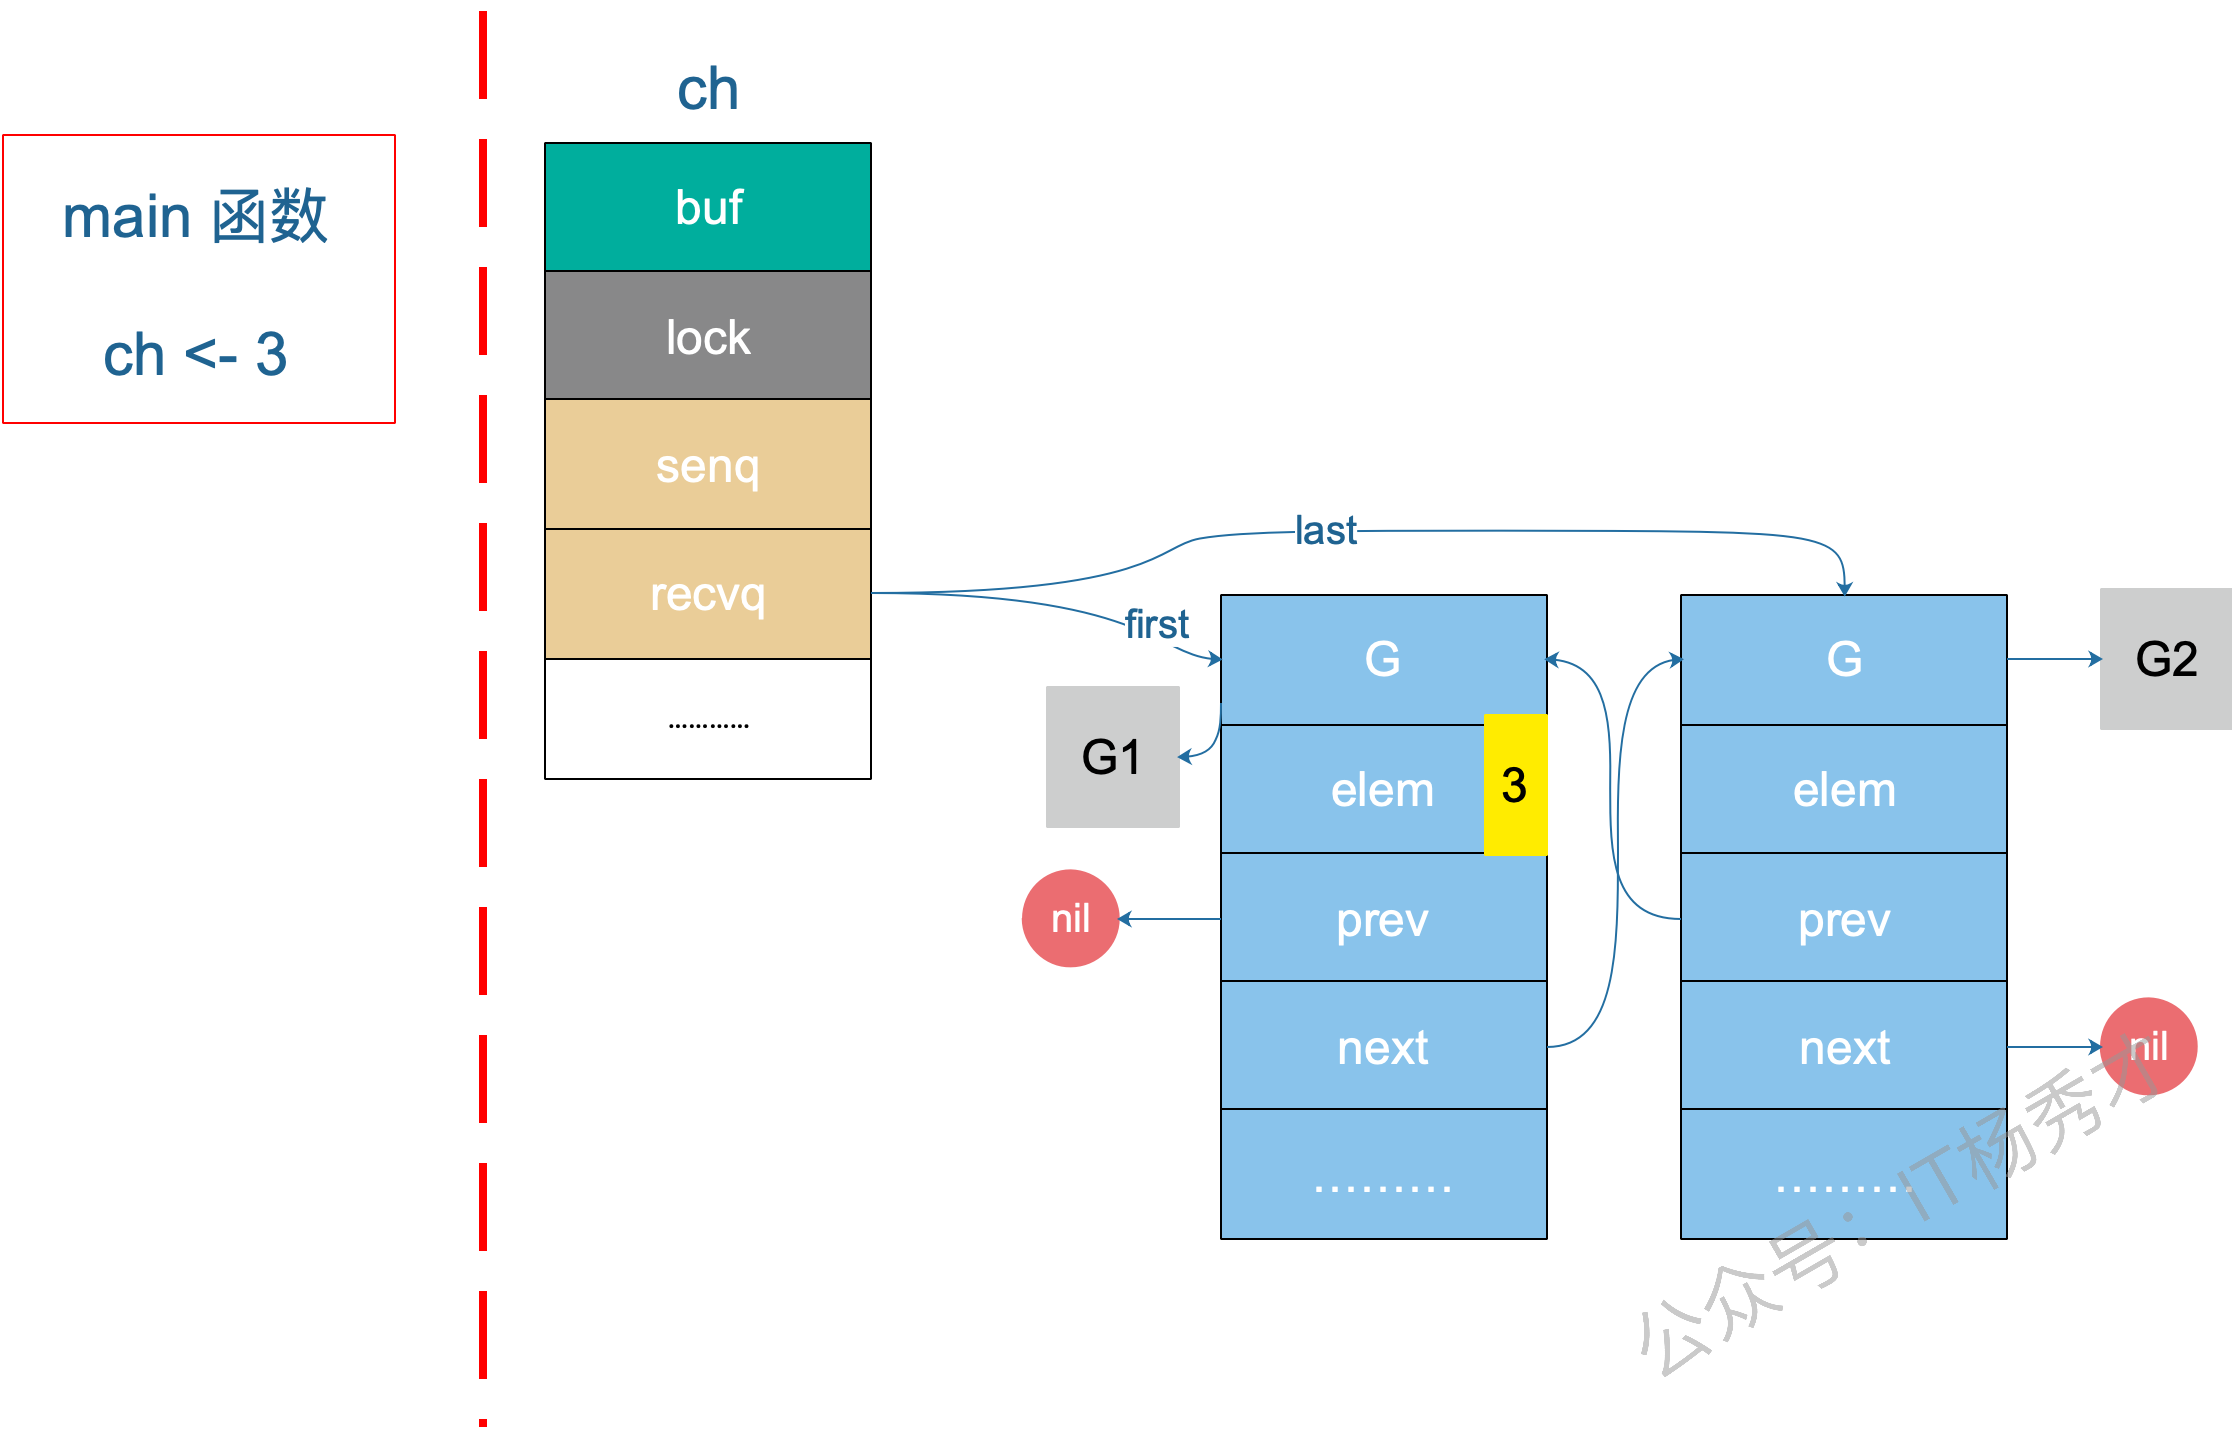
在第 17 行,主协程向 ch 发送了一个元素 3,来看下接下来会发生什么。
|
||
|
||
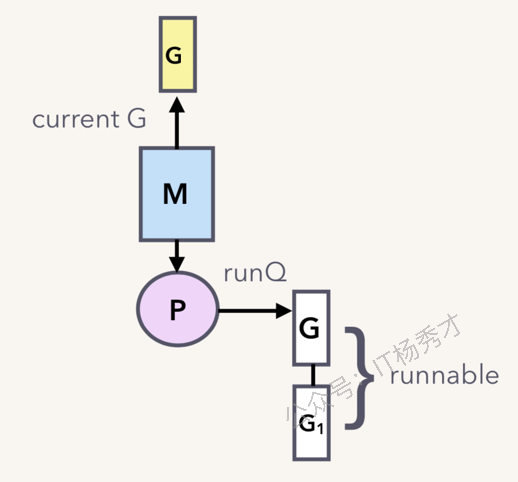
sender 发现 ch 的 recvq 里有 receiver 在等待着接收,就会出队一个 sudog,把 recvq 里 first 指针的 sudo “推举”出来了,并将其加入到 P 的可运行 goroutine 队列中。然后,sender 把发送元素拷贝到 sudog 的 elem 地址处,最后会调用 goready 将 G1 唤醒,状态变为 runnable。
|
||
|
||
|
||
|
||
当调度器光顾 G1 时,将 G1 变成 running 状态,执行 goroutineA 接下来的代码。G 表示其他可能有的 goroutine。
|
||
|
||
这里其实涉及到一个协程写另一个协程栈的操作。有两个 receiver 在 channel 的一边虎视眈眈地等着,这时 channel 另一边来了一个 sender 准备向 channel 发送数据,为了高效,用不着通过 channel 的 buf “中转”一次,直接从源地址把数据 copy 到目的地址就可以了,效率高啊!
|
||
|
||
|
||
|
||
上图是一个示意图,`3` 会被拷贝到 G1 栈上的某个位置,也就是 val 的地址处,保存在 elem 字段。
|
||
|
||
## 4. 从Channel读取数据的过程是怎样的?
|
||
|
||
从channel读取数据也有几个关键步骤:
|
||
|
||
1. **首先检查是否有等待的发送者**。如果`sendq`队列不为空,说明有goroutine在等待发送数据。对于无缓冲channel,会直接从发送者那里接收数据;对于有缓冲channel,会先从缓冲区取数据,然后把等待发送者的数据放入缓冲区,这样保持FIFO顺序。
|
||
|
||
2. **如果没有等待发送者,尝试从缓冲区读取**。检查`qcount > 0`,如果缓冲区有数据,就从`buf[recvx]`位置取出数据,然后更新`recvx`索引和`qcount`计数。这是缓冲区有数据时的正常路径。
|
||
|
||
**缓冲区为空时需要阻塞等待**。创建`sudog`结构体包装当前goroutine,加入到`recvq`等待队列,调用`gopark`进入阻塞状态。当有发送者写入数据时会被唤醒继续执行。
|
||
|
||
**从已关闭channel读取有特殊处理**。如果channel已关闭且缓冲区为空,会返回零值和false标志;如果缓冲区还有数据,可以正常读取直到清空。这就是为什么`v, ok := <-ch`中的ok能判断channel状态的原因。
|
||
|
||
## 5. 从一个已关闭Channel仍能读出数据吗?
|
||
|
||
从一个有缓冲的 channel 里读数据,当 channel 被关闭,依然能读出有效值。只有当返回的 ok 为 false 时,读出的数据才是无效的。
|
||
|
||
**示例:**
|
||
|
||
```go
|
||
func main() {
|
||
ch := make(chan int, 5)
|
||
ch <- 18
|
||
close(ch)
|
||
x, ok := <-ch
|
||
if ok {
|
||
fmt.Println("received: ", x)
|
||
}
|
||
|
||
x, ok = <-ch
|
||
if !ok {
|
||
fmt.Println("channel closed, data invalid.")
|
||
}
|
||
}
|
||
|
||
```
|
||
|
||
程序输出:
|
||
|
||
```go
|
||
received: 18
|
||
channel closed, data invalid.
|
||
```
|
||
|
||
先创建了一个有缓冲的 channel,向其发送一个元素,然后关闭此 channel。之后两次尝试从 channel 中读取数据,第一次仍然能正常读出值。第二次返回的 ok 为 false,说明 channel 已关闭,且通道里没有数据。
|
||
|
||
## 6. Channel在什么情况下会引起内存泄漏?
|
||
|
||
Channel引起内存泄漏最常见的是引起goroutine泄漏从而导致的间接内存泄漏,当goroutine阻塞在channel操作上永远无法退出时,goroutine本身和它引用的所有变量都无法被GC回收。比如一个goroutine在等待接收数据,但发送者已经退出了,这个接收者就会永远阻塞下去。或者**select语句使用不当,**在没有default分支的select中,如果所有case都无法执行,goroutine会永远阻塞。出现内存泄漏
|
||
|
||
## 7. 关闭Channel会产生异常吗?
|
||
|
||
试图重复关闭一个channel、,关闭一个nil值的channel、关闭一个只有接收方向的channel都将导致panic异常。
|
||
|
||
## 8. 往一个关闭的Channel写入数据会发生什么?
|
||
|
||
往已关闭的channel写入数据会直接panic。
|
||
|
||
向已关闭的channel发送数据时,runtime会检测到channel的`closed`标志位已经设置,立即抛出"send on closed channel"的panic。这个检查发生在发送操作的最开始阶段,甚至在获取mutex锁之前就会进行判断,所以不会有任何数据写入的尝试,直接就panic了。
|
||
|
||
## 9. 什么是select?
|
||
|
||
select是Go语言专门为channel操作设计的多路复用控制结构,类似于网络编程中的select系统调用。
|
||
|
||
核心作用是同时监听多个channel操作。当有多个channel都可能有数据收发时,select能够选择其中一个可执行的case进行操作,而不是按顺序逐个尝试。比如同时监听数据输入、超时信号、取消信号等。
|
||
|
||
## 10. select的执行机制是怎样的?
|
||
|
||
select的执行机制是随机选择。如果多个case同时满足条件,Go会随机选择一个执行,这避免了饥饿问题。如果没有case能执行就会执行default,如果没有default,当前goroutine会阻塞等待。
|
||
|
||
```go
|
||
select {
|
||
case data := <-ch1:
|
||
// 处理ch1的数据
|
||
case ch2 <- value:
|
||
// 向ch2发送数据
|
||
case <-timeout:
|
||
// 超时处理
|
||
default:
|
||
// 所有channel都不可用时执行
|
||
}
|
||
```
|
||
|
||
## 11. select的实现原理是怎样的?
|
||
|
||
Go语言实现`select`时,定义了一个数据结构scase表示每个`case`语句(包含`default`)。scase结构包含channel指针、操作类型等信息。select操作的整个过程通过selectgo函数在runtime层面实现。
|
||
|
||
Go运行时会将所有case进行**随机排序**,这是为了避免饥饿问题。然后执行**两轮扫描策略**:**第一轮**直接检查每个channel是否可读写,如果找到就绪的立即执行;如果都没就绪,第二轮就把当前goroutine加入到所有channel的发送或接收队列中,然后调用gopark进入睡眠状态,使**当前goroutine**让出CPU。
|
||
|
||
当某个channel变为可操作时,调度器会唤醒对应的goroutine,此时需要从其他channel的等待队列中清理掉这个goroutine,然后执行对应的case分支。
|
||
|
||
其核心原理是:case随机化 + 双重循环检测
|
||
|
||
**分析:**
|
||
|
||
scase结构定义:
|
||
|
||
```go
|
||
type scase struct {
|
||
c *hchan // channel指针
|
||
elem unsafe.Pointer // 数据元素指针,用于存放发送/接收的数据
|
||
kind uint16 // case类型:caseNil、caseRecv、caseSend、caseDefault
|
||
pc uintptr // 程序计数器,用于调试
|
||
releasetime int64 // 释放时间,用于竞态检测
|
||
}
|
||
```
|
||
|
||
|
||
|
||
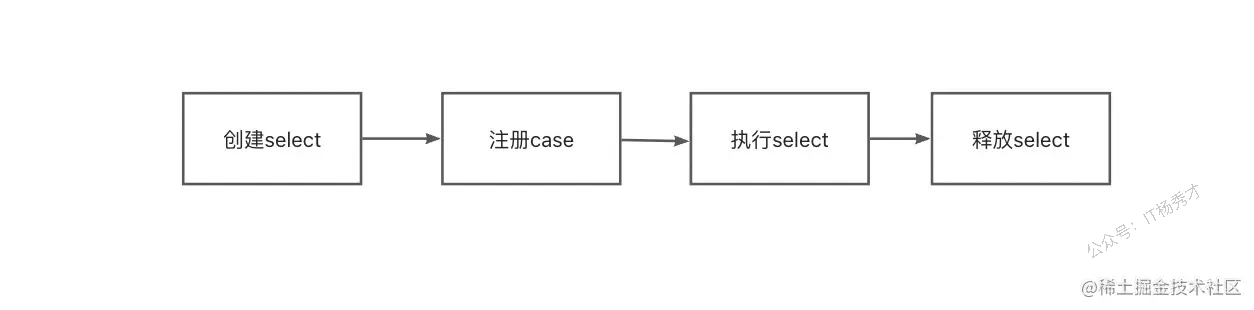
在默认的情况下,select 语句会在编译阶段经过如下过程的处理:
|
||
|
||
1. 将所有的 `case` 转换成包含` Channel `以及类型等信息的 scase 结构体;
|
||
|
||
2. 调用运行时函数 `selectgo `获取被选择的`scase` 结构体索引,如果当前的` scase `是一个接收数据的操作,还会返回一个指示当前`case` 是否是接收的布尔值;
|
||
|
||
3. 通过` for `循环生成一组` if `语句,在语句中判断自己是不是被选中的 `case`。
|
||
|